Eka Robotics, fondée par Pulkit Agrawal et Tuomas Haarnoja, a levé 150 millions de dollars pour une valorisation de 1,45 milliard de dollars. Son modèle de manipulation vision-force-action et son gripper sensible séduisent des roboticiens, avec des cadences et une fiabilité revendiquées. Des projets pilotes industriels sont en cours, tandis que l'entreprise annonce des objectifs de durabilité et de généralisation encore à valider sur ligne de production.
Pilotes et fiabilité sur ligne : l’épreuve de l’année continue
Eka mène des pilotes confidentiels avec plusieurs clients industriels autour du ramassage et de la manipulation de fils. Pour Kris Hauser, un enjeu clé sera de faire tourner ces systèmes avec des intégrateurs sur de vraies lignes d'assemblage sans casse pendant une année complète. Le passage du laboratoire à la production est présenté comme presque aussi ardu que l’écart entre la simulation et le réel, et l’entreprise doit encore confirmer ses résultats en conditions industrielles. Hauser souligne aussi une question ouverte : jusqu’où ces techniques s’étendent-elles au-delà du pick-and-place, alors que beaucoup de tâches à forte valeur ajoutée exigent davantage.
Coût du gripper et objectifs de cycles annoncés
Pulkit Agrawal précise que le gripper développé par Eka affiche un prix inférieur à 1 000 dollars et une durée de vie estimée à 5 millions de cycles. L’objectif mentionné consiste à porter ce chiffre à 20 millions de cycles, ce qui correspond au niveau des bras industriels classiques. Agrawal affirme par ailleurs que l’entreprise conçoit des flux de travail entiers, avec un démarrage volontairement focalisé sur deux verticales — ramassage, arrangement, placement d’un côté, et manipulation de fils de l’autre — qu’elle entend transformer en réussites. Selon lui, la portée de l’approche s’élargira une fois ces premiers points validés.
Cadence et précision: 1 500 prises/heure et plus de 95 % de réussite
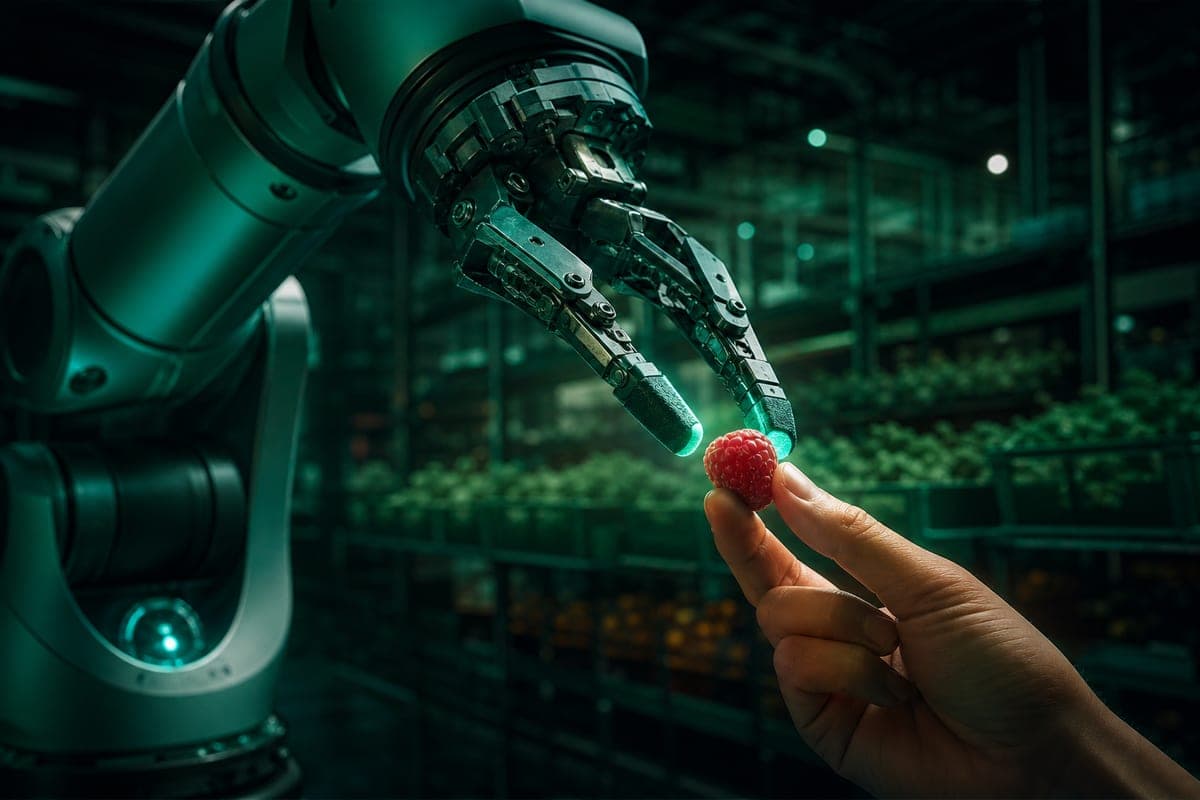
Le robot d’Eka est présenté comme capable de ramasser environ 1 500 objets par heure, jusqu’à 1 kg, quand un humain en manipule environ 600 sur la même période. L’entreprise revendique une fiabilité supérieure à 95 % lors de ces prises. Un observateur de laboratoire rapporte que le bras est assez puissant pour se blesser en se déplaçant à grande vitesse, ce qui, selon lui, traduit une forte confiance accordée à l’algorithme pour éviter les dégâts, tout en s’interrogeant sur les dommages potentiels durant le développement. Le même témoin décrit un test à la framboise où l’automate s’est approché rapidement d’un bras humain avant de ralentir pour un contact très doux.
Choix techniques: du toucher au simulateur physique
Eka mise sur une architecture vision-force-action plutôt que vision-langage-action, mettant l’accent, selon ses dirigeants, sur les signaux de force et leur lien avec l’action. Pulkit Agrawal affirme que la vision sert à estimer la pose, mais que la saisie elle-même se joue dans les forces au contact. Pour cela, l’équipe a conçu un gripper plus flexible et très instrumenté, réactif au contact. Le dispositif s’entraîne à grande échelle via un simulateur physique qui modélise les multiples forces rencontrées, créant un environnement d’apprentissage par renforcement; Eka affirme pouvoir produire des milliers d’heures d’expérience en quelques minutes. Kris Hauser estime que cette approche dépasse les limites des seules démonstrations humaines et salue le fait de ne pas être contraint par les données d’entraînement présentées. Les fondateurs restent toutefois discrets sur certains détails. Des critiques, à l’image de Rodney Brooks, jugent essentielle la prise en compte du toucher; les résultats d’Eka sont présentés comme allant dans ce sens.
L’IA qui transforme le business ?
Stratégies, mouvements et levées IA décryptés, chaque soir en 5 min. Gratuit.
Inclus dès l'inscription : notre sélection des meilleurs guides & comparatifs IA.
Choisissez votre rythme
Gratuit · Pas de spam · Désabonnement en 1 clic
Annonces financières et réactions d’experts
Eka a bouclé une série A de 150 millions de dollars, pour une valorisation de 1,45 milliard de dollars, dans un tour mené par a16z et F-Prime et co-dirigé par Raghu Raguram. Ce dernier affirme que certaines tâches dépasseraient déjà le niveau surhumain et anticipe l’émergence de performances similaires dans de nombreuses manipulations délicates dans les prochains mois. Du côté académique, Kris Hauser évoque un fort effet de surprise, une capacité d’adaptation à divers objets sans réentraînement et une persistance du robot. Un autre spécialiste, qui souhaite rester anonyme, décrit une expérience émotionnelle comparable aux débuts récents de la locomotion fiable sur pattes. L’entreprise, fondée par Pulkit Agrawal et Tuomas Haarnoja — deux chercheurs issus notamment de Berkeley et décrits comme des références en apprentissage par renforcement appliqué au contrôle — avance ainsi ses atouts techniques et ses soutiens.
Entre généralité et performance: où se place Eka
Pulkit Agrawal soutient qu’Eka cherche à combler le fossé qui oppose la généralité à la performance dans la robotique moderne. Les modèles d’IA physique les plus généralistes manquent aujourd’hui d’efficacité, tandis que des modèles hyper spécialisés ne garantissent pas toujours un intérêt économique. La promesse de l’IA générative est d’apprendre rapidement des tâches multiples, y compris inédites. Des systèmes comme Astra, présenté comme le dernier LLM de ChatGPT, peuvent déjà piloter un robot dans un environnement inconnu, mais avec lenteur et à coût élevé; dans ce cadre, un modèle à la manière d’Eka prendrait en charge la physicalité, tandis qu’un modèle plus général déciderait du plan d’action, par exemple savoir où ranger des assiettes quand le robot d’Eka permet de les saisir sans les briser. Eka affirme par ailleurs son choix d’industrialiser l’apprentissage par renforcement via la simulation, jugée cruciale pour des tâches d’interaction plus complexes que l’évitement, et Tuomas Haarnoja oppose son approche de bas en haut à l’accent traditionnel mis sur la planification de haut en bas. En toile de fond, la manipulation reste un défi que la filière cherche encore à franchir malgré des investissements massifs.