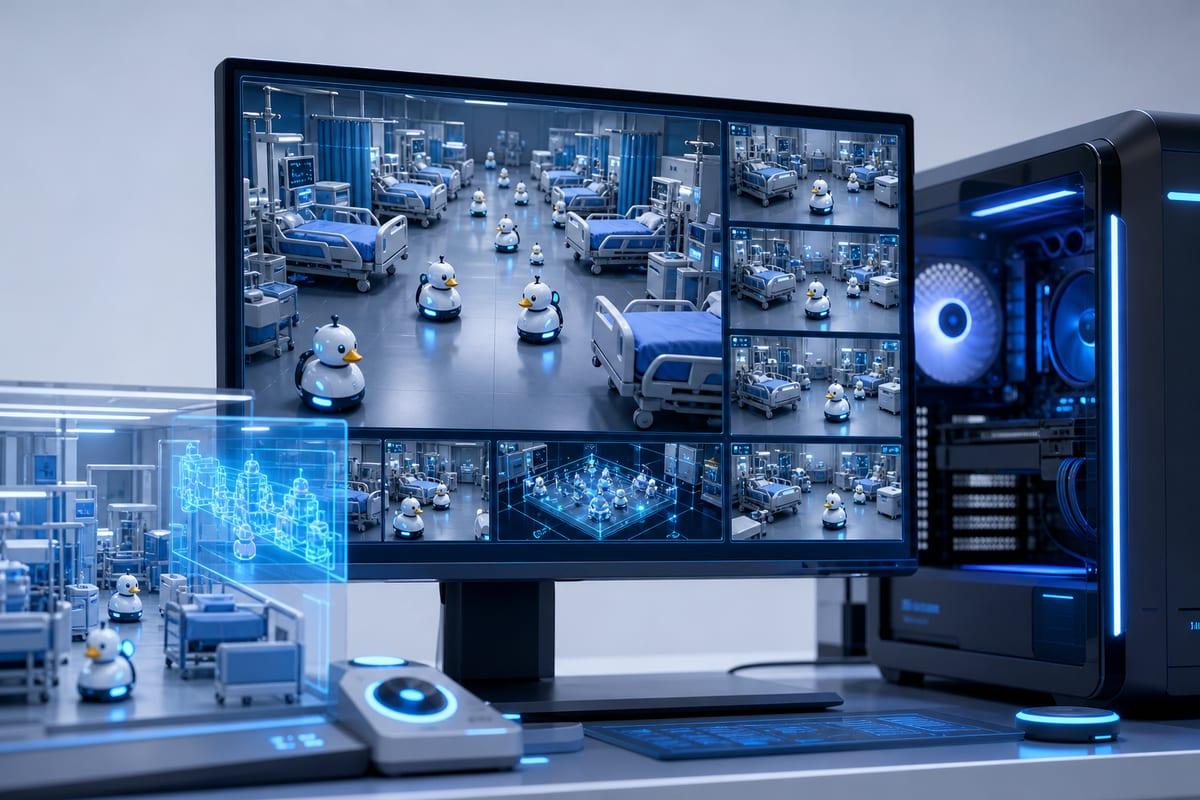
Dans une simulation assemblée avec Claude Code, le développeur Maziyar Panahi a observé que 766 Microducks sur 768 restaient debout après 14 secondes simulées. Cet essai figure parmi plusieurs projets associant des agents d’IA aux bibliothèques NVIDIA Omniverse, notamment pour la conception industrielle, les entrepôts et la réalité virtuelle. Les développeurs donnent leurs consignes en langage naturel, puis contrôlent les résultats et orientent les corrections.
Des robots testés dans un hôpital et sur une suspension
La stabilité d’une politique de marche, c’est-à-dire l’IA commandant les déplacements, doit être vérifiée dans l’environnement destiné au robot. Maziyar Panahi, développeur d’IA, a piloté Claude Code avec Claude Opus 5.5 pour composer un service de soins intensifs à partir de 13 éléments hospitaliers SimReady. Ces éléments possédaient déjà leurs paramètres Newton : ni le mobilier ni les volumes utilisés pour calculer les collisions n’ont dû être recréés.
Newton a servi à multiplier les services hospitaliers, avec des centaines d’exemplaires exécutés sur un GPU NVIDIA RTX PRO 6000. Les conteneurs cloud ne prenant pas en charge les fonctions graphiques nécessaires, Panahi et l’agent ont enregistré les poses à distance et effectué le rendu localement. Le mobilier a été considéré comme statique pour les collisions, autorisant des simulations plus importantes dans les limites du solveur.
Les Microducks employaient une IA préalablement entraînée et parcouraient un trajet balisé par des points. L’essai portait sur 256 services simulés. Panahi estime que l’agent a travaillé environ deux heures. Sa démonstration ouverte fournit une consigne initiale, des contrôles et des instructions pour passer d’un service sur processeur à des centaines sur GPU NVIDIA.
Jens Jebens, chef de produit senior OpenUSD chez NVIDIA, a fait modéliser par Astra une suspension automobile dans PTC Onshape, puis l’a configurée dans Isaac Sim. Les essais l’ont conduit à revoir notamment une clé destinée aux boulons ; Jebens rapporte l’extraction d’un composant, uniquement dans la simulation.
Des modèles de robots et d’entrepôts modifiables
Omniverse fournit des bibliothèques accélérées par GPU pour la physique, le rendu et les capteurs. Avec SimReady Publisher d’Onshape, construit sur ces bibliothèques, la CAO peut alimenter la simulation : Sensori l’utilise pour importer son robot Yuri dans Isaac Sim en conservant géométrie, articulations et configuration. L’équipe peut ainsi examiner les modifications de conception sans reconstruire systématiquement son modèle simulé.
Pour un entrepôt, les captures du site présentent une autre difficulté : machines et rayonnages peuvent cacher le bâtiment. David Wehr, membre de l’équipe de technologie de simulation de NVIDIA, a conçu avec Astra une méthode pour reconstruire le bâtiment sans les objets qu’il contient. L’agent interprète des photographies panoramiques, produit la géométrie puis l’aligne sur des mesures issues d’un nuage de points ; OpenUSD conserve les modèles et ovrtx fournit les vues à inspecter. L’objectif est d’obtenir un environnement modifiable où l’ajout ou le déplacement d’équipements servirait à examiner l’implantation et les projets d’automatisation avant toute intervention physique.
Les développeurs NVIDIA Dillon Bailey et Rishabh Chadha ont employé des ressources SimReady Central dans Isaac Sim pour réaliser une simulation de robot manipulant une canette. Ils ont confié l’assemblage et la génération des commandes à un agent doté de GPT-6 Sol et de compétences Isaac Sim. Les essais portent sur les articulations, les contacts et la préhension, depuis la saisie jusqu’au relâchement ; les positions et trajectoires peuvent ensuite être modifiées et réévaluées. Un guide fournit des consignes d’agents et des vérifications de mouvement et de prise.
Vous codez avec l’IA ?
Outils, agents et nouveautés dev IA décryptés, chaque soir en 5 min. Gratuit.
Inclus dès l'inscription : notre sélection des meilleurs guides & comparatifs IA.
Choisissez votre rythme
Gratuit · Pas de spam · Désabonnement en 1 clic
Wagner vérifie les interactions dans le casque
Michael Wagner, développeur de la communauté NVIDIA Omniverse, a utilisé GPT-6 Astra avec Blender pour modéliser un environnement d’étude depuis deux images, en conciliant qualité visuelle et performances en réalité virtuelle. Une application a ensuite été développée avec Claude Code pour rechercher à la voix des ressources SimReady Central et les manipuler dans le casque. Pendant environ huit heures, l’agent a travaillé ; Wagner a créé l’application en un week-end à l’aide d’une station NVIDIA RTX 6000 Ada et d’un Meta Quest 3.
Pour ses différentes fonctions, l’application s’appuie sur ovstage pour partager la scène OpenUSD, sur ovrtx pour le rendu, sur ovxr pour la réalité virtuelle et sur ovphysx pour la physique. Afin de comparer les bibliothèques de physique, Wagner a aussi créé une version utilisant ovnewton, intégré à ovstage. La vérification de ce qui se passait réellement dans le casque a constitué sa principale difficulté : des défauts perceptibles avaient échappé aux tests automatiques, dont le tremblement d’objets lors de leur saisie.
Wagner a communiqué les symptômes à l’agent, accompagné les modifications et vérifié les interactions lui-même. Actualiser la commande de prise à chaque image a supprimé le tremblement. Le développeur recommande de donner aux agents des images rendues et des journaux à examiner, puis de contrôler directement l’usage. Sa démonstration open source comprend les instructions de construction, une consigne de départ et des compétences réutilisables.
Falkor simule des installations industrielles
Falkor, entreprise de KONGSBERG, propose avec Falkor Surface de transformer les données de CAO et d’ingénierie en jumeaux numériques d’installations grâce à GPT-6 Astra. La plateforme associe Omniverse à des GPU NVIDIA RTX PRO 6000 Server Edition sur Microsoft Azure. Les agents conçus sur le moteur de Falkor saisissent la physique du monde réel, les relations spatiales et la documentation technique dense.
Les ingénieurs peuvent élaborer et mettre à l’épreuve leurs plans avant de se rendre sur site, ce qui limite les retards et les erreurs coûteuses. Une vue partagée sert aussi à inspecter les équipements et à vérifier les espaces de dégagement.
BondLab crée des objets retouchables dans Houdini
Pour créer des animations avec CUDA et Isaac Sim, Nick Scarcella, artiste technique senior de l’équipe BondLab chez NVIDIA, a piloté des agents d’IA, principalement avec Claude. Pour les matériaux, l’éclairage et l’apparence finale des images, BondLab se sert de SideFX Houdini et d’ovrtx.
Pour recréer le synthétiseur portable OP-1, Scarcella a guidé Astra à partir de photographies de produits, de manuels et d’indications techniques. Le modèle exporté en OpenUSD a été essayé dans Houdini et Blender, puis détaillé avec Astra et Opus avant les réglages de matériaux et de textures destinés à ovrtx. Ces méthodes produisent du contenu modifiable et inspectable dans les outils habituels des artistes, avec un rendu possible dans différentes applications.
Scarcella a aussi employé un point de contrôle public de main robotique dans Isaac Sim. Il a dirigé le mouvement et travaillé les matériaux et l’éclairage dans Houdini avec l’aide de Claude. Avec son collègue Steven Dvornik, il a réalisé Echos : des mains translucides se superposent avant de fusionner en une animation unique, interprétation visuelle de l’entraînement robotique. Scarcella met également à disposition ses outils Houdini MCP et des compétences pour agents.