Le nouveau modèle vision‑langage‑action Gemini Robotics 2.5 est présenté avec des hausses de performances mesurées sur 200 tâches et un pilote industriel avec l’humanoïde Apollo 2. Les concepteurs avancent aussi des progrès de sécurité, une référence open‑source pour tester les évasions et un appui massif de Gemini 4 Argon pour la simulation.
Sécurité revendiquée en hausse et nouvelle référence d’évasion
Les promoteurs du modèle affirment avoir amélioré la manœuvrabilité en sécurité physique et introduit une référence dédiée aux évasions adversariales propres à la robotique. Gemini Robotics 2.5 applique un guidage de raisonnement à l’inférence pour éviter les dangers en temps réel. D’après leurs évaluations, cette approche augmente l’achèvement sécurisé des tâches de 33% autour d’obstacles et de 43% à proximité de personnes. Pour les tâches agentiques de plus longue durée, ils indiquent que Gemini 4 Argon arrive en tête de leurs évaluations internes dans le refus de tâches dangereuses, la gestion d’incertitudes et le travail à proximité des humains. Ils publient ASIMOV‑Jailbreak, une référence open‑source rassemblant des centaines de requêtes déguisant des demandes dangereuses dans des dizaines de scènes. Sur cet ensemble, Argon affiche 99,5% de résistance aux évasions, contre 82% pour Gemini Robotics ER 2 sur l’ancienne référence.
Un pilote sur lignes Mercedes‑Benz avec Apollo 2 atteint 96%
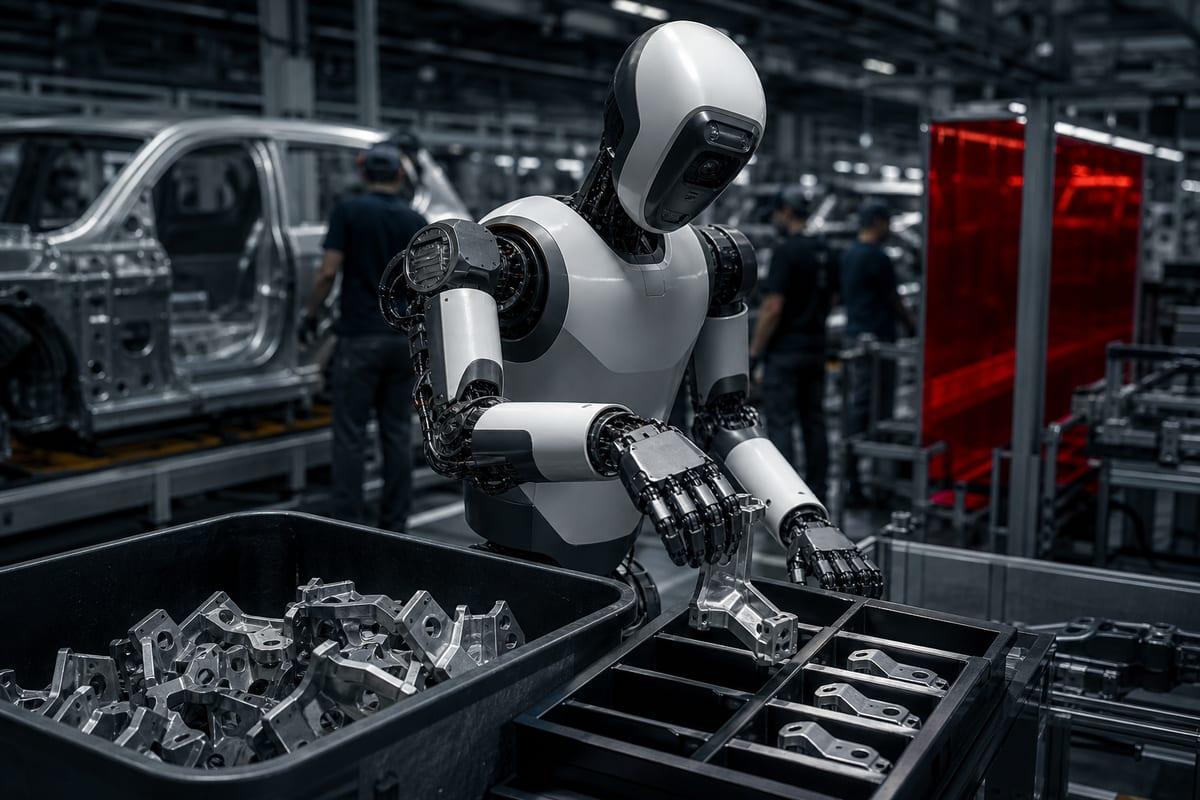
Un test en conditions réelles a mobilisé Apptronik et Mercedes‑Benz sur des lignes de production automobiles actives à Kecskemét et Sindelfingen. Les concepteurs rappellent que les robots s’adaptent difficilement aux environnements imprévisibles et soutiennent que leurs modèles apportent à Apollo un raisonnement multi‑étapes et une adaptation aux changements. Dans la preuve de concept, l’humanoïde Apollo 2 a réalisé de façon autonome le kitting automobile, triant des pièces issues de bacs en vrac vers des plateaux ordonnés selon la séquence requise. Le flux de travail était suivi par Gemini Robotics ER, tandis que Gemini Robotics 2.5 contrôlait mains et bras pour saisir des supports métalliques et les déposer dans des conteneurs de séquençage en corrigeant les lacunes. Le pilote rapporte un taux de réussite de 96%. Selon les promoteurs, délester ce travail répétitif contribuerait à maintenir la cadence d’assemblage et à recentrer les techniciens sur des tâches de construction complexes.
La recherche en IA vous passionne ?
Les papers et avancées qui comptent, expliqués simplement, chaque soir. Gratuit.
Inclus dès l'inscription : notre sélection des meilleurs guides & comparatifs IA.
Choisissez votre rythme
Gratuit · Pas de spam · Désabonnement en 1 clic
Des performances revendiquées en hausse sur 200 tâches
Gemini Robotics 2.5 a été évalué sur plus de 200 tâches, parmi lesquelles servir de la nourriture avec des pinces, nouer un ruban autour d’une boîte cadeau ou pipetter un liquide. Ces scénarios combinent usage avancé d’outils, manipulation d’objets déformables et d’objets délicats avec finesse. Les évaluations internes font état de hausses notables en précision, robustesse et vitesse. Par rapport à leurs références précédentes, ils indiquent des gains de taux de réussite allant de 30% à 100% selon les catégories de tâches et des temps d’exécution réduits de 20% à 30%. Ils ajoutent que la démarche pourrait être étendue à de nombreuses autres tâches.
Compatibilité multi‑plateformes et avancées de dextérité
Sur le volet dextérité, les concepteurs revendiquent une nette progression, des usages d’outils du quotidien à la manipulation d’objets souples ou fragiles. Ils précisent que le modèle fonctionne nativement avec plusieurs types de robots, notamment l’humanoïde Apollo 2 d’Apptronik muni de la main SharpaWave à cinq doigts et 22 degrés de liberté, ainsi que la plateforme Franka Duo équipée de pinces parallèles à deux doigts.
Simulation à grande échelle avec Argon et feuille de route annoncée
Les promoteurs attribuent à Gemini 4 Argon un rôle de moteur de simulation qui aurait considérablement accéléré le développement du modèle. Selon eux, Argon génère des milliers de simulations à partir d’une scène captée par caméra pour construire un jumeau numérique réaliste, puis aide les chercheurs à analyser les échecs à partir de vidéos et à tester des améliorations, en simulation comme sur de vrais robots. Associée à des démonstrations réelles, cette approche vise une généralisation plus rapide vers de nouvelles scènes et objets. Ils rappellent avoir déjà déployé une intelligence corporelle complète sur divers robots, y compris des humanoïdes, plus tôt cette année. Gemini Robotics 2.5 est présenté comme une étape vers l’AGI physique et serait conçu pour doter les robots de l’intelligence nécessaire afin de travailler aux côtés des humains sur des tâches concrètes. Le déploiement du modèle auprès de partenaires est annoncé en cours, avec des objectifs déclarés d’élargissement des compétences apprises, d’accélération de l’apprentissage, et d’améliorations de dextérité, fiabilité et sécurité en environnements réels non structurés. Ils qualifient également Gemini Robotics 2.5 de modèle VLA le plus performant de leur gamme à ce jour.