En orbite basse, les décisions d’évitement ne peuvent plus s’appuyer sur des états parfaitement connus. Bruit de capteurs, erreurs de propagation et volume de conjonctions imposent une bascule vers des politiques embarquées qui intègrent l’incertitude. Au-delà des MDP classiques, des formulations POMDP et une mémoire temporelle sont nécessaires alors que les opérations humaines atteignent leurs limites.
Sous incertitude, des POMDPs filtrent le bruit là où les MDP cèdent
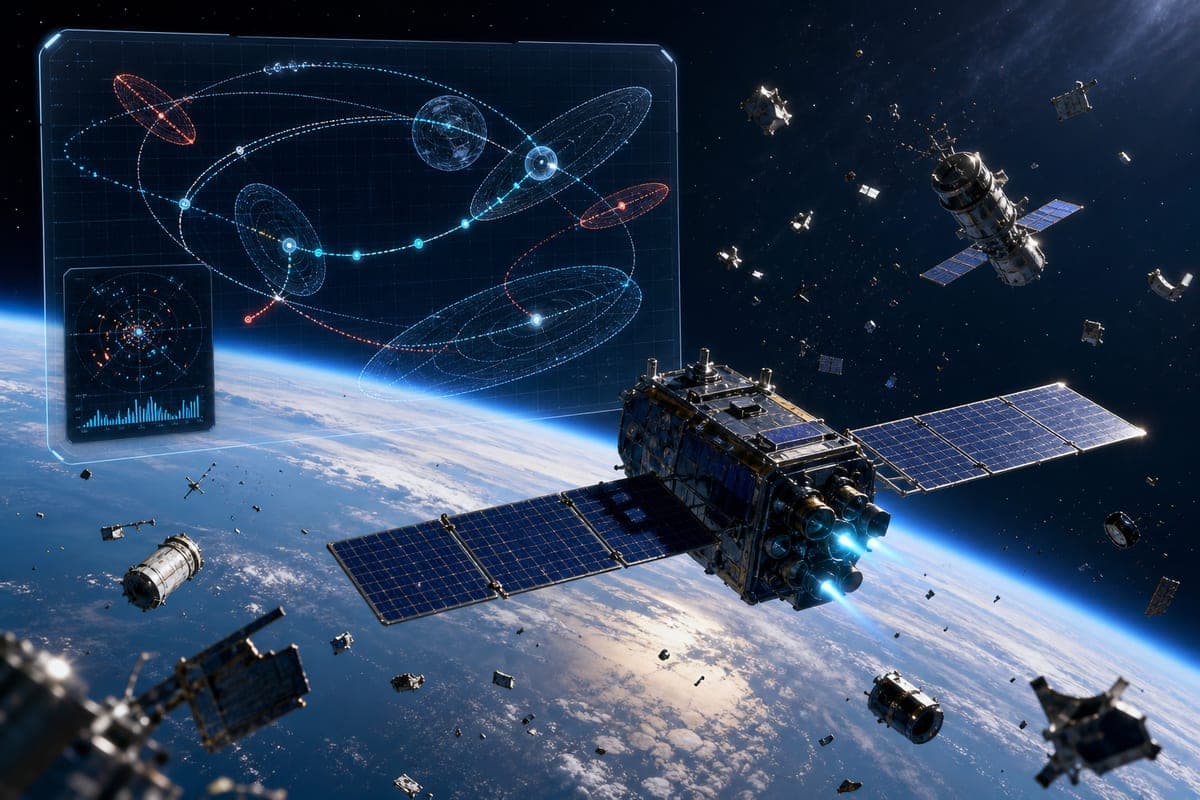
Les données de conscience situationnelle spatiale combinent incertitude aléatoire et épistémique. Le bruit de mesure et les fluctuations de synchronisation des radars, télescopes et capteurs embarqués produisent des observations imparfaites, et un écho radar se traduit par un nuage probabiliste plutôt qu’une position unique. Pour prévoir la position d’un débris à 24 ou 48 heures, les ingénieurs utilisent des propagateurs comme SGP4, qui reposent sur des approximations du champ gravitationnel asymétrique, de la traînée atmosphérique liée à l’activité solaire et de la pression de radiation solaire. Ces approximations entraînent une expansion non linéaire des ellipsoïdes d’incertitude. Les incertitudes sont modélisées par des distributions gaussiennes et, en pratique, le satellite ne connaît jamais l’état réel, seulement des observations corrompues. L’analogie d’une conduite à 17 500 mph dans un brouillard dense avec un GPS entaché d’une erreur de ±100 mètres illustre le problème : un agent qui prend chaque image comme vérité provoquerait des manœuvres brutales. En orbite, de telles réactions vident le carburant et peuvent envoyer l’engin sur la trajectoire de débris non suivis. Plutôt que de réagir à des mesures isolées, l’IA doit conserver une mémoire temporelle des observations et construire un état de croyance probabiliste. Cela impose de passer d’un MDP à un POMDP, pour transformer des observations bruitées en états de croyance utilisables pour décider.
Les flux humains saturent : des centaines d’alertes et des milliers de manœuvres
Le Réseau de Surveillance Spatiale émet des Messages de Données de Conjonction, dont un opérateur de satellite en orbite basse reçoit des centaines par semaine, avec des distances de passage et probabilités de collision incertaines. Aujourd’hui, la chaîne repose sur l’humain : détection radar d’approches rapprochées, diffusion automatisée des messages 1 à 7 jours avant le temps de proximité maximale, puis analyse manuelle des matrices de covariance, propagation de trajectoires, calcul des manœuvres et téléversement des commandes. Avec des constellations totalisant des dizaines de milliers de satellites, cette boucle atteint un seuil jugé insoutenable. Des opérateurs comme Starlink effectuent des milliers de manœuvres d’évitement par an. Si chaque approche exigeait une supervision humaine, les opérations seraient paralysées, la réactivité se dégraderait et l’erreur sous pression mènerait à des impacts. Il devient donc nécessaire de passer à une prise de décision autonome à bord, avec des systèmes d’IA capables de traiter l’incertitude.
La recherche en IA vous passionne ?
Les papers et avancées qui comptent, expliqués simplement, chaque soir. Gratuit.
Inclus dès l'inscription : notre sélection des meilleurs guides & comparatifs IA.
Choisissez votre rythme
Gratuit · Pas de spam · Désabonnement en 1 clic
Le cadre MDP séduit par sa simplicité mais suppose l’impossible en orbite
En robotique terrestre et dans les jeux, l’apprentissage par renforcement est souvent formulé en Processus de Décision Markovien, qui postule un accès complet à l’état. La position 3D précise, la vitesse et l’orientation y sont connues, et la politique associe chaque état exact à une action optimale. Transposé tel quel au trafic spatial, ce cadre suppose que l’ordinateur de vol observe exactement positions et vecteurs de vitesse de tous les objets et qu’une unique manœuvre déterministe suffit. Cette hypothèse d’observabilité intégrale ne tient pas dans l’environnement orbital décrit, ce qui explique l’échec des approches MDP dans ce contexte.
Un milieu densifié et énergique : 35 000 objets suivis, 900 000 fragments
À environ 2 000 kilomètres d’altitude, l’orbite basse concentre un nombre croissant d’objets. Plus de 35 000 résidents de plus de 10 centimètres sont suivis par le SSN et l’USSF, associés à un risque d’impact catastrophique. En parallèle, quelque 900 000 fragments entre 1 et 10 centimètres, difficiles à suivre de manière cohérente, peuvent provoquer des perturbations létales, tandis que l’on estime à 128 millions la population d’objets de 1 mm à 1 cm, non suivis et exigeant des protections. À des vitesses de 7,8 km/s, soit environ 17 500 mph, une collision peut détruire un satellite actif. Chaque choc nourrit le syndrome de Kessler, où les débris se multiplient et rendent certaines altitudes impraticables.